Descripción
Módulo sensor IMU BMI323 + BMM350 + BMP581 de 10 grados de libertad. Integra tres sensores Bosch sobre una placa de 24x19mm: el BMI323 aporta acelerómetro y giroscopio de 3 ejes, el BMM350 mide campo magnético en 3 ejes y el BMP581 entrega presión barométrica y temperatura. Los tres comparten el mismo bus I2C, pero se configuran y se leen de forma independiente. Por esta razón, el usuario mantiene control directo sobre el rango, la tasa de muestreo, la calibración y el algoritmo de fusión de cada sensor. De este modo, el módulo se orienta a desarrollo de producto, integración embebida y trabajo de laboratorio, más que a montajes de conexión inmediata.
Características principales
- Adquisición de movimiento de alta tasa. El BMI323 sostiene tasas de salida suficientes para capturar vibración y maniobras rápidas. Asimismo, su buffer FIFO de 2KB almacena muestras mientras el microcontrolador atiende otras tareas, lo que reduce la pérdida de datos en lazos de control cargados.
- Funciones de movimiento resueltas en hardware. El BMI323 detecta pasos, toques, inclinación, caída libre y actividad sin intervención del firmware. En consecuencia, el sistema puede permanecer dormido y despertar por evento en lugar de muestrear de forma continua.
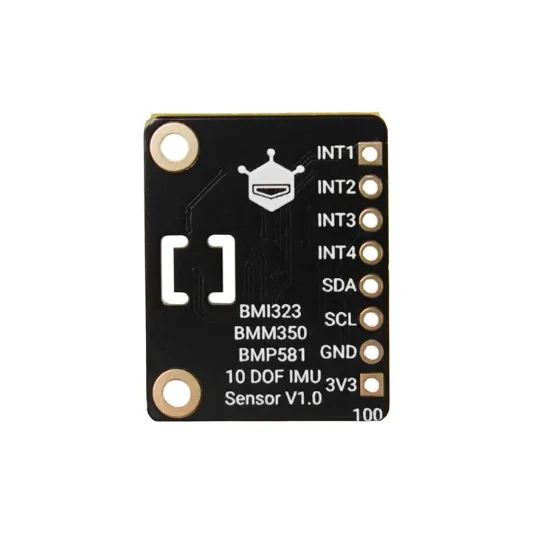
- Cuatro líneas de interrupción independientes. Cada sensor dispone de su propia salida de interrupción, de modo que el firmware atiende eventos sin sondear el bus de forma permanente.
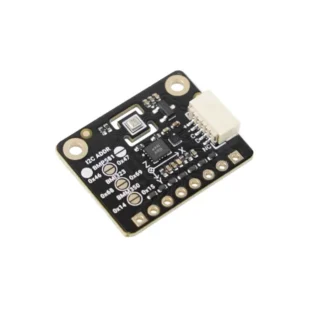
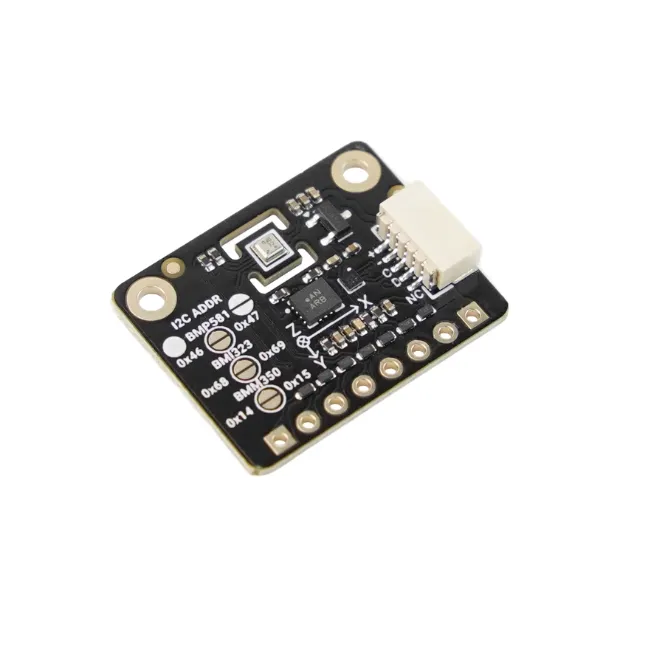
- Direcciones I2C seleccionables en placa. Cada uno de los tres sensores admite dos direcciones, configurables mediante pads soldables. Por lo tanto, se resuelven conflictos con otros dispositivos del bus sin hardware adicional.
- Modos de consumo escalonados. El módulo opera en reposo, bajo consumo, normal y alto rendimiento, lo que permite ajustar el gasto energético en registradores alimentados por batería.
- Doble método de conexión. El conector SH1.0-5P sirve para cableado rápido durante la evaluación; los orificios de 2.54mm permiten soldar una tira de pines para montaje definitivo. Además, los dos agujeros de fijación mantienen la alineación de los ejes respecto al chasis.
Aplicaciones
- Navegación inercial en robots móviles y AGV
- Estabilización y registro de variación de altitud en drones
- Registradores portátiles de movimiento y cambio de nivel
- Brújula electrónica con compensación de inclinación
- Prototipado y validación de algoritmos de fusión sensorial (AHRS)
Notas
- Alimentación y niveles lógicos de 3.3V. La placa trabaja a 3.3V tanto en alimentación como en las líneas SDA y SCL. Por lo tanto, al conectarla a placas de lógica 5V, como Arduino UNO o Mega, se requiere un convertidor de niveles.
- Sin salida de orientación fusionada. Los tres sensores se leen por separado y el módulo no entrega ángulos ya calculados. En consecuencia, el cabeceo, el alabeo y el rumbo (yaw, pitch, roll) deben obtenerse con un algoritmo de fusión implementado por el usuario. Si el proyecto requiere orientación resuelta en el propio sensor, corresponde una IMU con fusión a bordo, como la basada en BNO055.
- Calibración del magnetómetro. La medición de rumbo exige calibrar el sensor en su posición final de montaje. Además, los motores, imanes y estructuras ferromagnéticas cercanas degradan el resultado.
Especificaciones Técnicas del Sensor IMU BMI323 + BMM350 + BMP581
| Sensores integrados | |
| Grados de libertad | 10 (3 aceleración + 3 giro + 3 magnético + 1 presión) |
| Acelerómetro y giroscopio | BMI323, 6 ejes, 16bit |
| Magnetómetro | BMM350, 3 ejes |
| Presión y temperatura | BMP581 |
| Rangos de medición | |
| Aceleración | ±2g / ±4g / ±8g / ±16g |
| Velocidad angular | ±125 / ±250 / ±500 / ±1000 / ±2000 °/s |
| Campo magnético | ±2000µT, resolución aprox. 0.1µT |
| Presión | 30kPa a 125kPa, precisión relativa típica ±6Pa |
| Temperatura | -40°C a +85°C, precisión ±0.5°C |
| Tasas de salida | |
| BMI323 | 12.5Hz a 6400Hz (normal / alto rendimiento); 0.78125Hz a 400Hz (bajo consumo) |
| BMM350 | 1.5625Hz a 400Hz |
| BMP581 | 0.125Hz a 240Hz |
| Buffer FIFO | 2KB (BMI323) |
| Conectividad | |
| Interfaz | I2C |
| Conexión | Conector SH1.0-5P / orificios para tira de pines de 2.54mm |
| Direcciones I2C | BMI323: 0x69 (por defecto) / 0x68 — BMM350: 0x15 / 0x14 — BMP581: 0x47 / 0x46, seleccionables por pads soldables |
| Interrupciones | 4 salidas: INT1 e INT2 (BMI323), INT3 (BMM350), INT4 (BMP581) |
| Alimentación | |
| Tensión de trabajo | 3.3V |
| Corriente en operación | 1.12mA |
| Corriente en bajo consumo | 0.37mA |
| Dimensiones y contenido | |
| Tamaño de PCB | 24mm x 19mm |
| Agujeros de montaje | 2mm de diámetro, separación de 19mm |
| Contenido del paquete | 1x módulo, 1x cable SH1.0-5P, 1x tira de pines de 2.54mm (10 pines) |
| Certificaciones | CE, RoHS |
| SKU del fabricante | DFRobot SEN0697 |