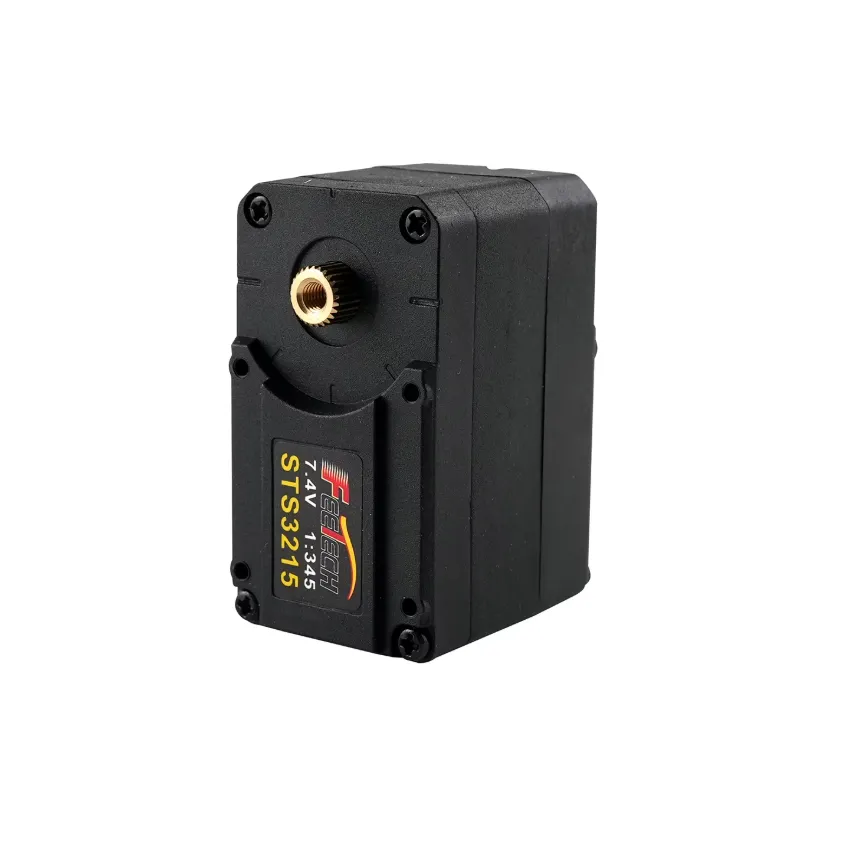
Descripción
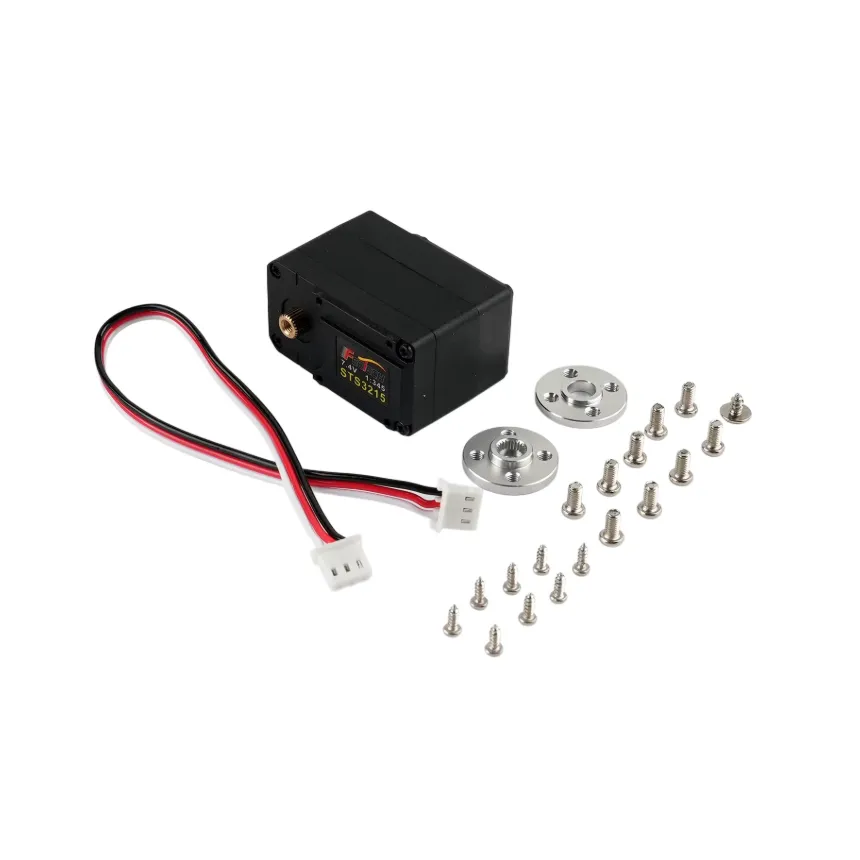
Este servomotor de bus serial TTL integra motor, reductor metálico, encoder magnético y electrónica de control en una sola carcasa. El encoder de 12 bits mide el ángulo real del eje de salida, por lo que el lazo de posición se cierra dentro del propio servo y no necesita sensores externos. Además, el control es digital y direccionable: cada unidad recibe un ID propio y varios servos comparten un mismo bus de tres hilos. De este modo, un brazo de seis ejes se cablea con una sola línea de datos y un solo par de alimentación. La versión C001 del Feetech ST3215 monta un reductor 1:345 y opera entre 4VDC y 7.4VDC.
Características principales
- Cuatro modos de operación: posición absoluta en 360°, velocidad en lazo cerrado, velocidad en lazo abierto y paso relativo. Por lo tanto, el mismo actuador funciona como articulación o como motorreductor de giro continuo.
- Telemetría durante la marcha: el controlador lee posición, velocidad, carga, voltaje, corriente y temperatura por el mismo bus. Así se detectan atascos o sobrecalentamiento sin hardware adicional.
- Lectura de posición con torque desactivado: el eje queda libre para moverse a mano y el servo sigue reportando su ángulo. En consecuencia, sirve como brazo maestro en esquemas de teleoperación.
- Calibración de centro por comando: el servo adopta su posición actual como punto medio, de modo que el montaje mecánico no obliga a respetar una orientación de fábrica.
- Encadenamiento directo: dos conectores en paralelo permiten unir servo con servo, sin repartidores ni cableado punto a punto.
- Configuración por registro: constantes PID, umbrales de protección, velocidad de comunicación y sentido de giro se modifican desde el host.
Aplicaciones
- Reemplazo de articulaciones en brazos SO-ARM100 y SO-ARM101
- Armado de brazos robóticos del ecosistema LeRobot
- Pinzas y efectores finales con control de agarre por lectura de carga
- Plataformas pan-tilt para cámaras y sensores
- Robots caminantes de 4 a 18 articulaciones
- Ejes de automatización y prototipos de laboratorio educativo
Notas
- Relación de reducción y armado SO-ARM. La versión C001 es la de 1:345. El SO-ARM100 completo y el brazo seguidor del SO-ARM101 usan esta relación. El brazo líder del SO-ARM101, en cambio, combina 1×1:345, 2×1:191 y 3×1:147, por lo que no se arma solo con este modelo.
- Alimentación. El rango es 4–7.4VDC. Por encima de 8V el servo entra en protección por sobretensión, de modo que las fuentes de 12V corresponden a otra versión del ST3215.
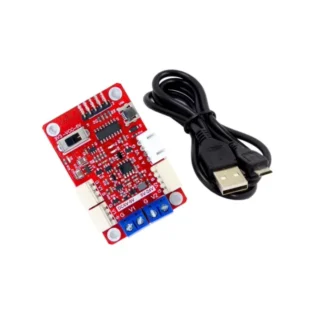
- Control. El mando es exclusivamente por protocolo serial Feetech. Por esta razón requiere una placa controladora de bus, como la FE-URT-1, que incluye el transceptor semidúplex y la entrada de alimentación para los servos.
- Asignación de ID. Las unidades salen de fábrica con el mismo ID. Asimismo, deben configurarse de una en una, conectadas en solitario a la controladora, antes del montaje mecánico.
- Modo multivuelta. Permite ±7 vueltas de posición absoluta, pero el conteo de vueltas no se conserva al cortar la alimentación.
ESPECIFICACIONES TÉCNICAS
| Identificación | |
| Modelo | ST3215-C001 |
| Denominación alterna | STS3215-C001 |
| Marca | FEETECH |
| Tipo | Servomotor digital de bus serial TTL |
| Rendimiento | |
| Torque de bloqueo | 19.5kg.cm @7.4V / 16.5kg.cm @6V |
| Torque nominal | 5kg.cm @7.4V / 4kg.cm @6V |
| Velocidad sin carga | 0.192s/60° (52RPM) @7.4V / 0.238s/60° (42RPM) @6V |
| Alimentación y consumo | |
| Voltaje de operación | 4–7.4VDC |
| Corriente nominal | 650mA @7.4V / 500mA @6V |
| Corriente de bloqueo | 2.5A @7.4V / 2A @6V |
| Corriente sin carga | 150mA @7.4V / 130mA @6V |
| Protecciones | Sobrecarga, sobrecorriente, sobretensión (>8V o <4V) y sobretemperatura (>70°C) |
| Control y comunicación | |
| Interfaz | Bus serial TTL semidúplex asíncrono (8 bits, 1 bit de parada, sin paridad) |
| Velocidad de comunicación | 38400bps a 1Mbps (1Mbps de fábrica) |
| Rango de ID | 0–253 |
| Modos de operación | Posición 0–360°, velocidad en lazo cerrado, velocidad en lazo abierto, paso relativo |
| Nivel lógico de señal | 2–5V (alto) / 0–0.45V (bajo) |
| Posición y realimentación | |
| Sensor de ángulo | Encoder magnético de 12 bits |
| Rango de giro | 360° (0–4096 pasos) |
| Resolución | 0.088° por paso |
| Modo multivuelta | ±7 vueltas de posición absoluta |
| Parámetros realimentados | Posición, velocidad, carga, voltaje de entrada, corriente y temperatura |
| Mecánica | |
| Relación de reducción | 1:345 |
| Engranajes | Metálicos (cobre) |
| Rodamiento | De bolas |
| Motor | Con núcleo (core motor) |
| Carcasa | PA+GF (nylon reforzado con fibra de vidrio) |
| Juego de engranajes | ≤0.5° |
| Eje de salida | 25T, Ø5.9mm |
| Dimensiones | 45.2 × 24.7 × 35mm |
| Peso | 55g ±1g |
| Conexión | |
| Conectores | 2 × 5264-3P de 3 pines, en paralelo sobre el bus |
| Asignación de pines | 1: GND / 2: VCC / 3: señal TTL |
| Longitud de cable | 15cm |
| Entorno | |
| Temperatura de operación | -20°C a 60°C |
| Temperatura de almacenamiento | -30°C a 80°C |